去年下半年,我们走访了浙江地区十余家自动化集成商和制造企业,发现一个有意思的现象:在机器人本体选型上,大多数企业已经相当成熟,但提到重载机器人夹爪的选型,超过六成的受访者表示"踩过坑"。要么是夹爪负载虚标,运行三个月就出现精度衰减;要么是夹持力足够却忽略了工件变形问题,良率反而下降。这些真实的反馈,让我们意识到有必要把重载机器人夹爪的选型逻辑讲清楚。
浙江作为长三角智能制造的核心区域,汽车零部件、五金加工、新能源电池等产业密集,这些行业恰恰是重载机器人夹爪需求集中的领域。工件重、节拍快、连续作业强度大,对夹爪的刚性、耐久性和控制精度都提出了不低的要求。本文就结合实际项目经验,聊聊浙江企业在选择重载机器人夹爪时应该关注哪些维度。
重载机器人夹爪选型,先搞清楚这三个核心问题
很多企业在采购重载机器人夹爪时,习惯先问价格,再问交期,才聊技术参数,这个顺序其实反了。我们通常会建议客户先回答三个问题:工件重量和重心位置是否明确?夹持面的材质和摩擦系数是多少?作业节拍和连续运行时长是什么量级?这三个问题直接决定了夹爪需要的夹持力冗余、结构刚性和驱动方式。举个例子,同样抓取三十公斤的金属铸件,采用平行夹持和包络夹持,对夹爪的结构设计要求完全不同。
另外一个容易被忽视的点是末端负载与机器人本体的匹配。重载机器人夹爪本身重量可能达到十几公斤,如果选型时只计算工件重量,很容易超出机器人末端的额定负载,导致运行速度被迫降低,节拍达不到预期。我们一般会建议预留百分之二十到三十的负载余量,同时把夹爪的重心位置纳入机器人运动仿真,避免高速运行时出现抖动或轨迹偏差。
浙江重载机器人夹爪哪家好,关键看方案能力而非单一参数
在浙江市场,能做重载机器人夹爪的供应商并不少,但真正能把方案做扎实的团队,往往胜在对应用场景的理解深度上。以我们服务过的一家浙江台州的汽车零部件企业为例,对方需要在一台加工中心上完成刹车盘毛坯的上下料,工件重量接近二十五公斤,表面有铸造毛刺,温度在六十度左右。这个场景下,标准夹爪很难直接适配,需要针对高温、毛刺和重心偏置做定制化设计。我们终提供的方案采用了耐高温夹爪本体配合浮动补偿模块,解决了毛坯定位偏差导致的夹持不稳问题,客户产线良率提升了近八个百分点。
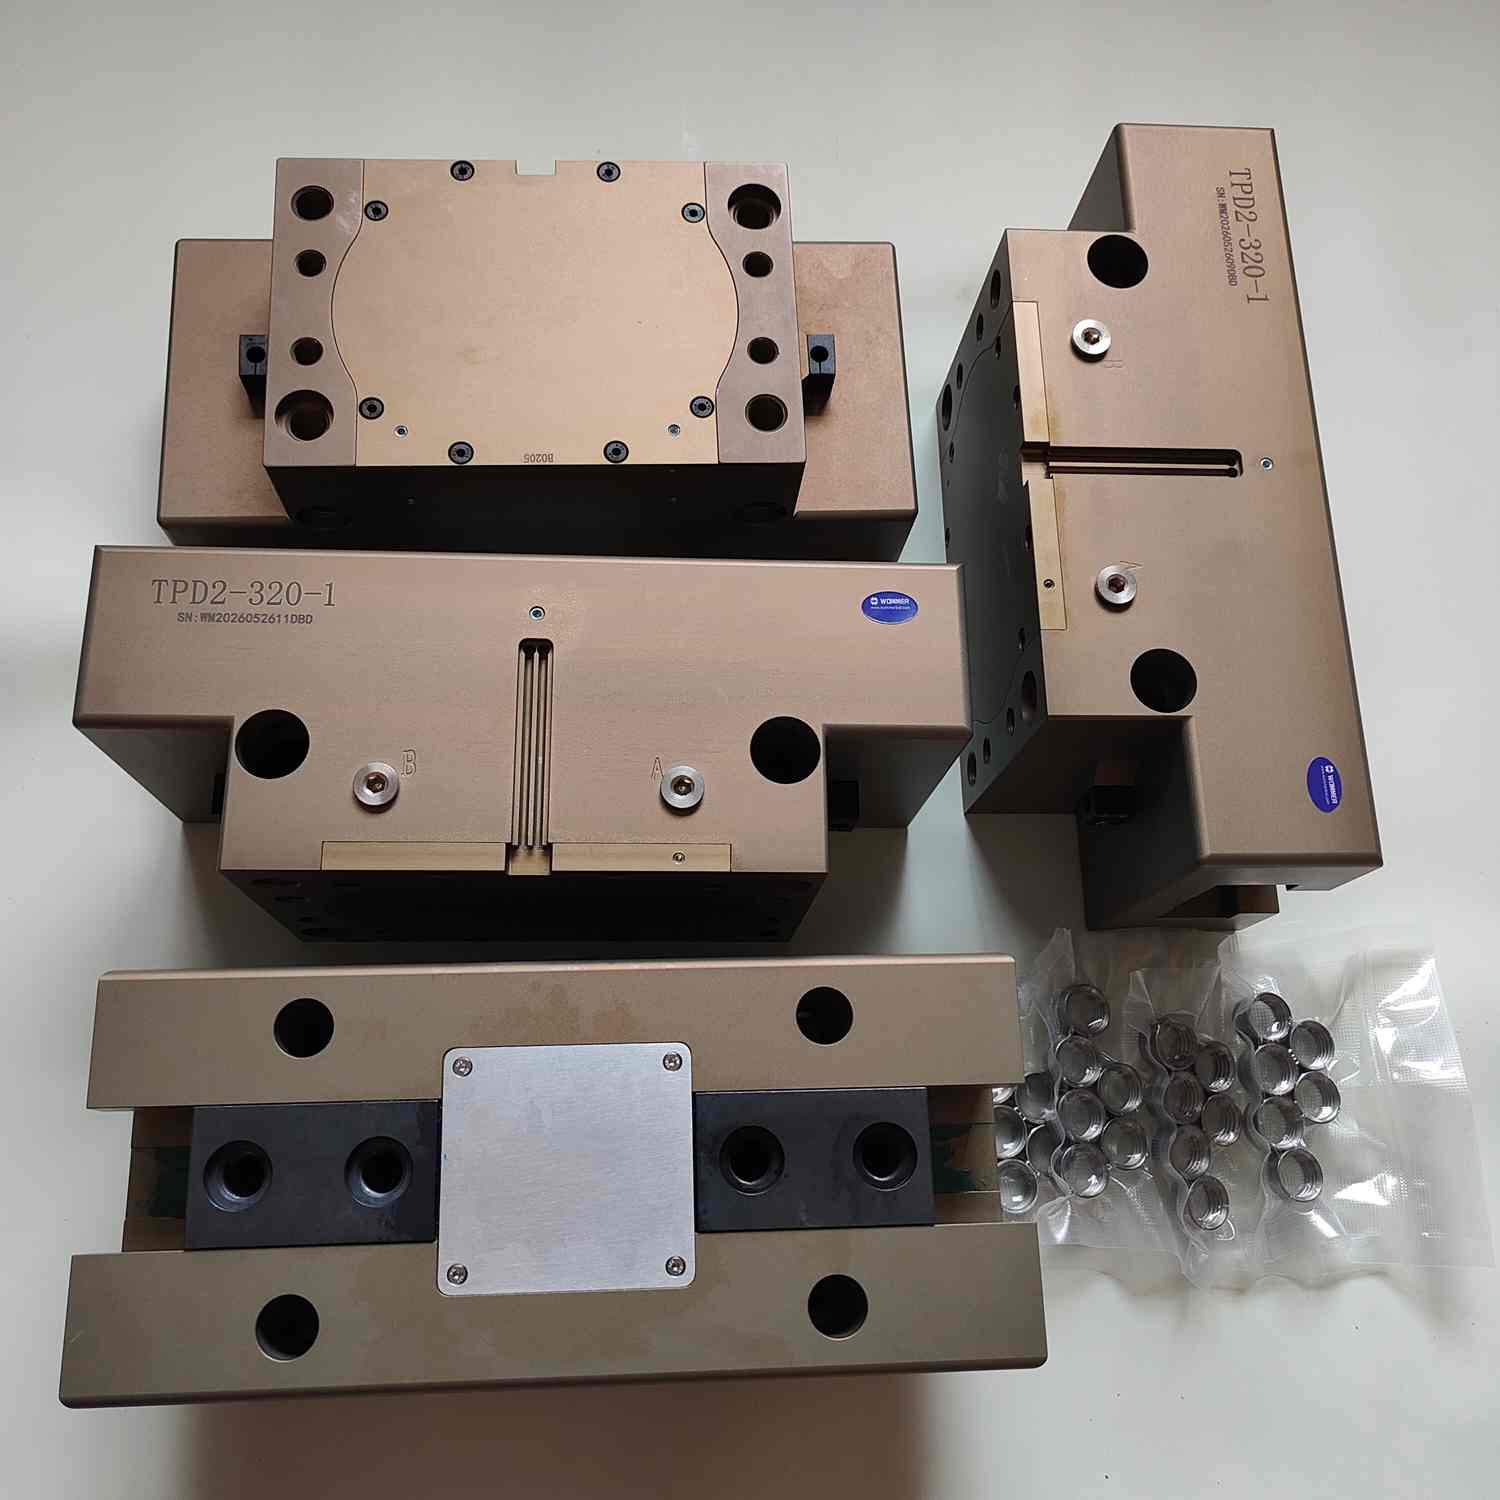
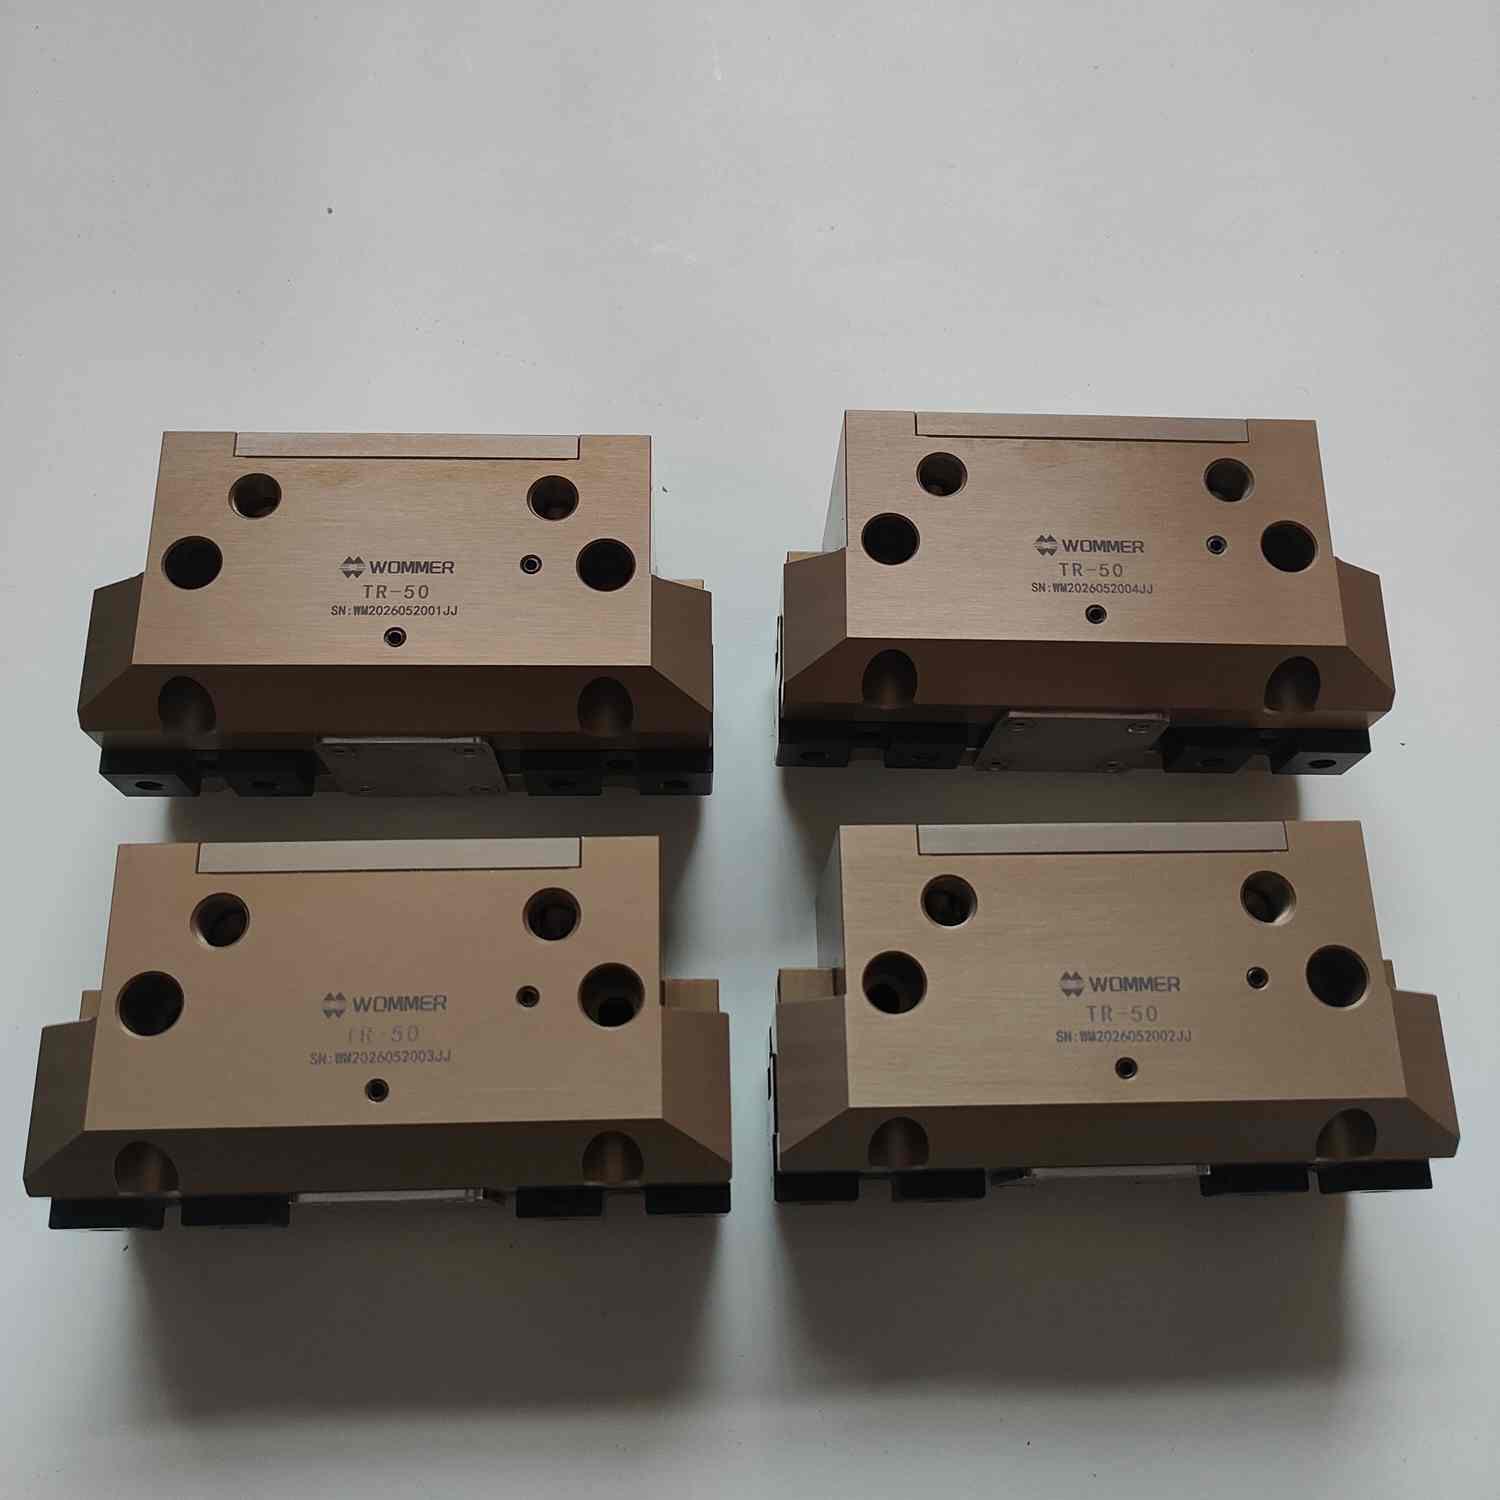
沃姆联科科技(上海)有限公司旗下的沃姆机器人(WOMMER),在末端执行器领域深耕多年,主营电动伺服夹爪、气动夹爪、机器人快换装置、精度浮动补偿模块及定制化末端执行器,对这类复杂工况有比较成熟的应对经验。公司在上海设有技术应用中心,辐射长三角区域,浙江客户从方案沟通到现场调试,响应速度上有一定保障。我们的做法是先了解客户的工件特性、节拍要求和现有产线布局,再给出夹爪选型建议,而不是拿着一本产品手册让客户自己挑。