
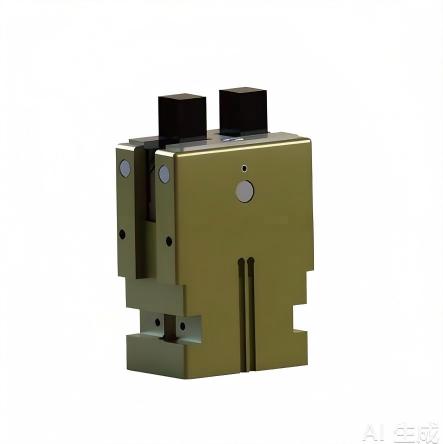
张角2指平行夹爪ZJPD2
WOMMER 国产复合运动式二指气动夹爪,采用肘节连杆复合机构,具备先张角张开、闭合末端转为平行夹紧的动作逻辑,融合传统张角夹爪大开口避让优势和平行夹爪面接触高精度夹持特性,解决普通摆动夹爪夹持易滑移、标准平行夹爪开口不足、机器人取料干涉的痛点。 本体采用高强度合金加工,内置精密重载导向副,张开阶段爪指向外摆动获得大张角,远距离快速对准工件;夹紧收尾阶段自动切换为平行平动,爪面完全贴合工件,夹持稳定不偏转。手指基座预留标准安装接口,可快速装配 V 型块、弧形抱爪、防滑软爪与定制加长爪头,适配方形、圆柱、异形工件抓取。夹持力可通过气压无级调节,肘节结构自带机械自锁,断气工况锁止夹持,避免工件坠落。可加装磁性感应开关,实时反馈夹爪开合到位信号,方便机器人、PLC 进行自动化信号交互。多方位标准安装孔,支持正装、侧装多种安装方式,适配六轴工业机器人、桁架机械手、非标自动化专机末端。国产高品质方案,可直接替代进口复合张角平行夹爪,降低自动化项目硬件采购成本。
完整规格参数
| 工作气压 | 0.2-0.7MPA |
| 重复精度 | ±0.05 |
| 适用场景 | 非标深腔取料工位,管材与筒体工件搬运,汽车零部件上下料 |
五大核心亮点
1
有性价比 可直接替代进口
2
夹持稳定 长时间连续作业
3
规格齐全 满足多工况选型
4
结构坚固 使用寿命更长久
5
支持非标 适配特殊抓取需求
产品详情
适配机器人品牌清单
ABB
KUKA
FANUC
YASKAWA
安川
爱普生
优傲
节卡
遨博
新松
埃斯顿
汇川
支持主流协作机器人、SCARA、六轴工业机器人末端法兰直连,提供 ISO 9409-1 标准法兰适配盘
就近工程师预约
三大基地 24 小时响应,1 小时内回电对接,填写需求自动匹配就近工程师
- 上海松江技术中心 江浙沪地区 · 样机测试/方案调试 021-65155655 手机:13052534928
- 福州总部 福建华中地区 · 非标适配/研发定制 400-1828-518
- 东莞运营中心 珠三角地区 · 上门服务/批量交付 15201942255