在3C电子、汽车零部件等精密装配场景中,工程师们常常面临一个尴尬的处境:传统两指夹爪难以牢靠抓取异形件,而定制气动夹具又无法灵活适配频繁换产的产线需求。就在上个月,深圳一家连接器生产商向我们反馈,他们的一款异形塑胶件在高速搬运时频繁脱落,导致设备稼动率骤降。这不是个例,而是许多自动化集成商在末端执行环节的真实痛点。
我们注意到,在深圳这样一个智能硬件迭代速度极快的城市,产线对夹具的柔性化与力控精度要求正越来越高。四指伺服电动夹爪的出现,恰好为那些“想抓又不敢用力抓”的精密部件提供了一套可控的解决方案——闭合位置与夹持力均能通过伺服系统精细调节,为多面仿形抓取提供了新思路。
从两指到四指:夹持结构升级解决了哪些实际问题?
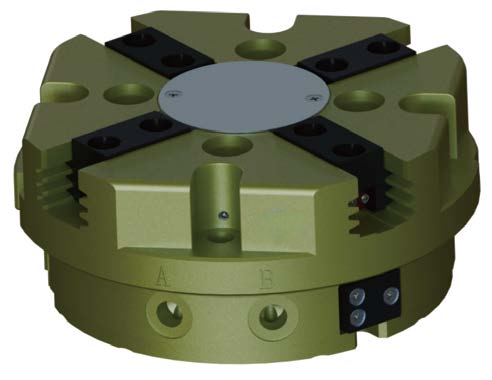
在自动化装配工序里,两指夹爪往往只能提供对向的夹持力,遇到圆弧面、薄壁件或外形不规则的结构时,受力点过于集中容易出现应力损伤或滑落风险。而四指伺服电动夹爪采用四个独立运动指面的结构设计,让夹持力可以更均匀地分布在工件表面,大幅降低单点压强。尤其是当两台夹爪协同作业或负载偏心的工况下,四指结构具备更强的抗力矩能力,运行更平稳。
四指夹爪破解精密装配难题
以我们为深圳某精密仪表制造企业提供的方案为例,其装配环节中需要夹取一个带有倾斜端面的铝合金外壳。先前使用两指平行夹爪时,工件每次定位姿态都有微小偏转,后道视觉复检触发频繁报警。将末端更换为沃姆联科的四指伺服电动夹爪后,四个手指根据外壳轮廓形成环抱姿态,定位重复精度,产线误检率下降了一个量级。这类改造在深圳的工厂里解决得很直接——无需改动既有机械臂轨迹,只需调整夹爪的行程与速度参数就能适配新的产品型号。
选型四指电动夹爪时,建议从这些维度来综合评估
面对市面上多款四指伺服电动夹爪,我们建议深圳的工程师朋友把注意力放在三个维度上:首先是夹爪的闭环控制能力——看看它是否具备位置与力的双闭环反馈,能否在夹持易碎件时实现平滑的力过渡;其次是单指可独立控制程度,若每一根手指都可单独设置运动参数,对异形轮廓的适应性会大幅增强;第三是快换接口的通用性,优先选择那些与主流机器人法兰及末端快换装置兼容性较好的产品。
另外,不要忽视线缆管理与控制器的通信稳定性。在深圳许多存量产线的改造项目中,控制柜空间紧凑,机器人管线包布局未必宽敞。如果夹爪的线缆过重或控制器体积偏大,会直接影响第六轴的有效负载和运动姿态。我们建议在选型初期就将控制器安装方式与走线路径纳入考量,宁可多花半天时间做规划,也避免设备到场后的整改麻烦。
总结来看,四指伺服电动夹爪在深圳的落地价值并不在于结构上的猎奇,而是它真正解决了产线换型耗时、抓取适应性差和力控精度不足这三座压在工艺工程师心头的大山。若您的产线正面临类似的夹持困扰,欢迎与沃姆联科的应用团队探讨适合您的末端抓取方案。我们将从生产节拍、工件特征与预算范围出发,帮助您找到一条稳妥、有性价比的实施路径。