去年我们为东莞一家3C结构件厂商做产线评估时,对方给出的一个数字让人印象很深:同一条装配线上,因为夹爪抓取不稳造成的停机与返修,每月要消耗接近40个工时。换算下来,这相当于一位熟练工整整一周的产出被白白浪费。而这类情况在广东的电子、新能源产线里并不少见——工件越做越小,节拍越压越紧,末端执行器的稳定性往往成了被忽略的那一环。
平行夹爪作为工业机器人末端应用广泛的执行部件之一,两个夹指保持平行同步开合,抓取方形、片状、易碎工件时,比角度型夹爪更容易维持接触面的稳定。广东制造业密度高、订单变化快、产线换型频繁,对平行夹爪的适配性与响应速度提出了更贴近现场的要求。
广东平行夹爪的选型难点,往往不在夹爪本身
不少企业在采购平行夹爪时,关注点集中在夹持力和行程这两个参数上,但真正影响产线节拍的往往是更细的地方:夹爪自重对机器人负载的占用、重复定位精度、通信协议是否与现有控制器兼容,以及换型时需不需要重新调试。广东的中小制造企业普遍产线紧凑、换型周期短,一旦夹爪与机器人本体配合不当,调试时间可能比安装时间还长。
另一个容易被低估的问题是来料一致性。同一批工件,尺寸公差波动稍大,固定行程的夹爪就可能出现夹不紧或夹伤表面的情况。这时候,带有精度浮动补偿模块或夹持力可调的方案,往往比一味追求大夹持力更实用,也更适合广东这类多品种、小批量的生产节奏。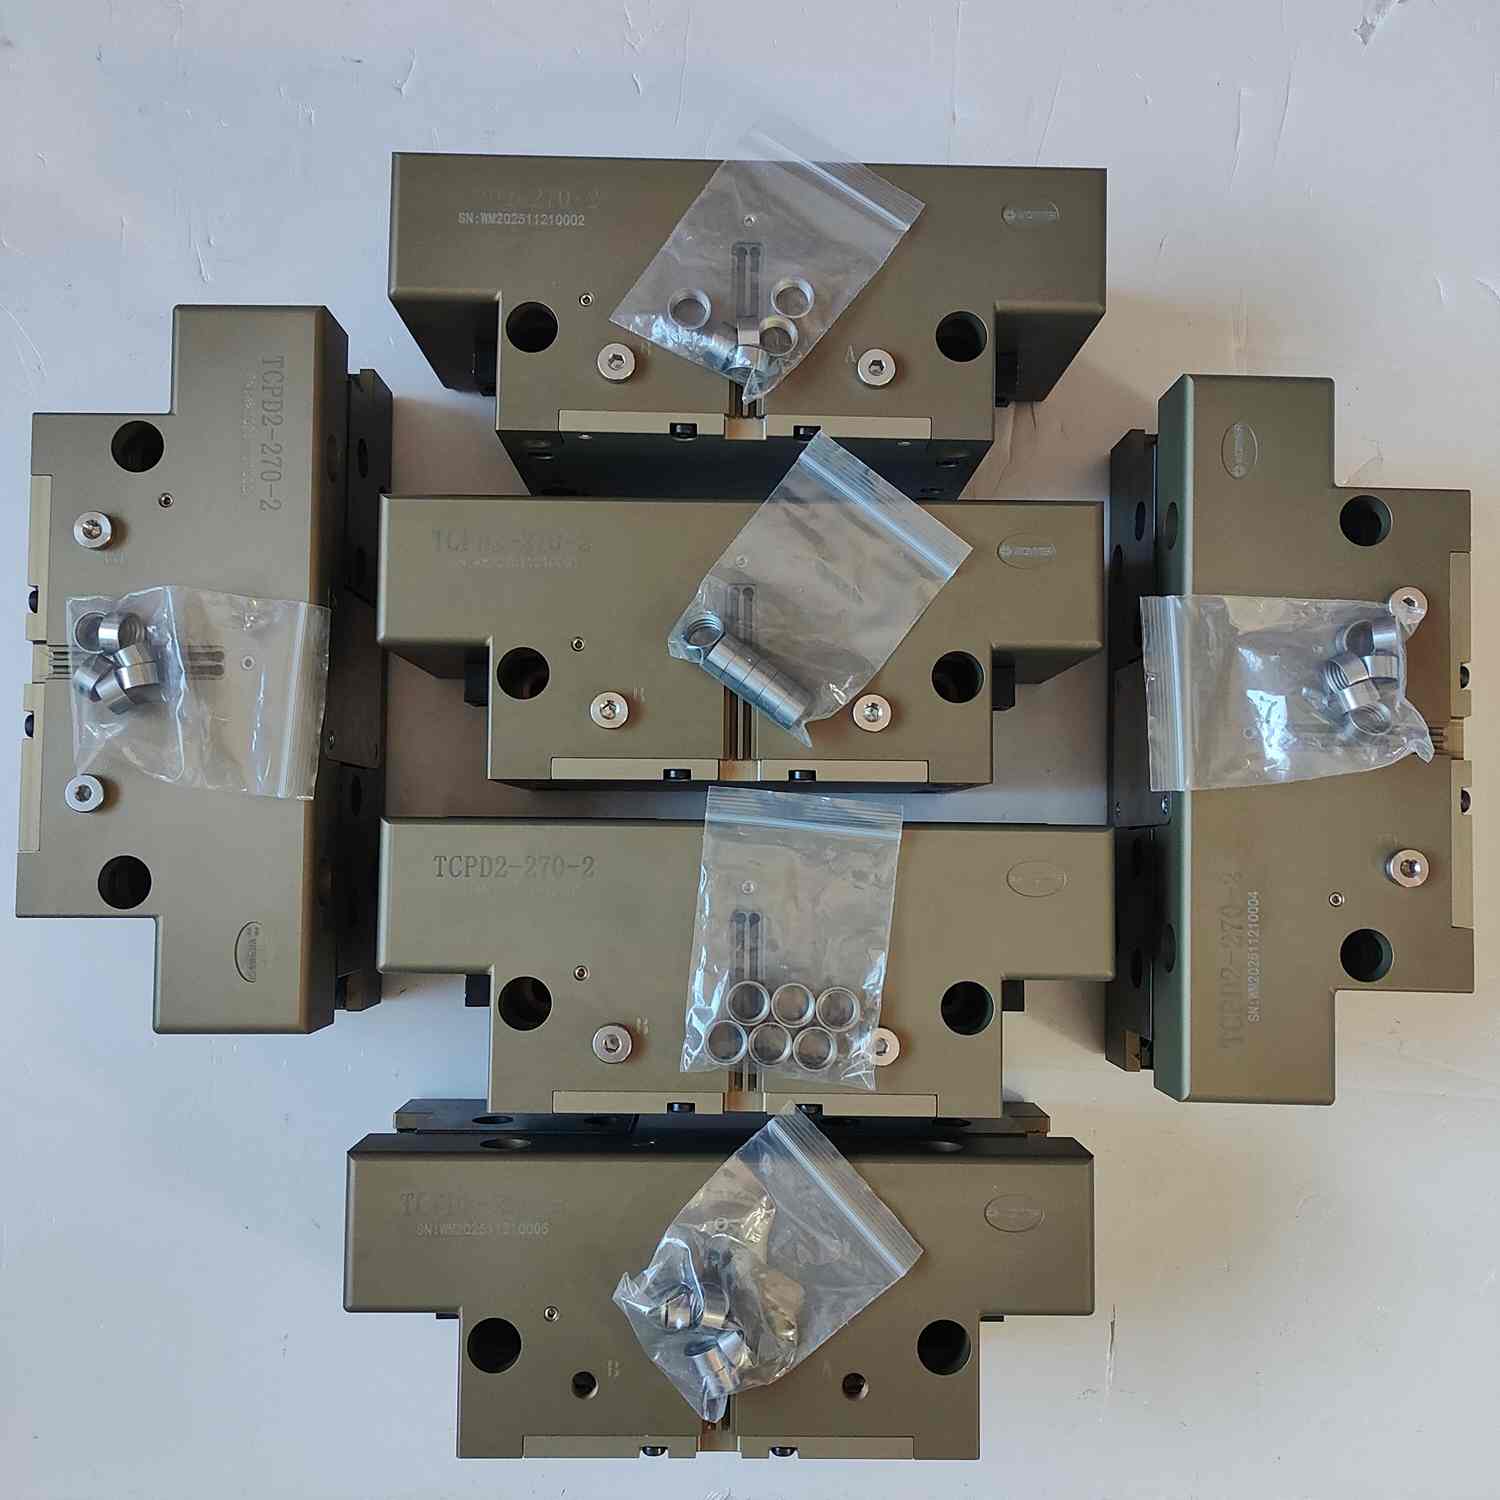
电动伺服夹爪与气动夹爪,广东产线该怎么取舍
我们在服务珠三角客户时,经常被问到气动和电动怎么选。气动平行夹爪结构简单、响应快,适合节拍固定、工件规格单一的场合;电动伺服夹爪的优势在于夹持力和位置可编程,换型时只需调用新参数,不必更换机械结构,柔性化程度高。
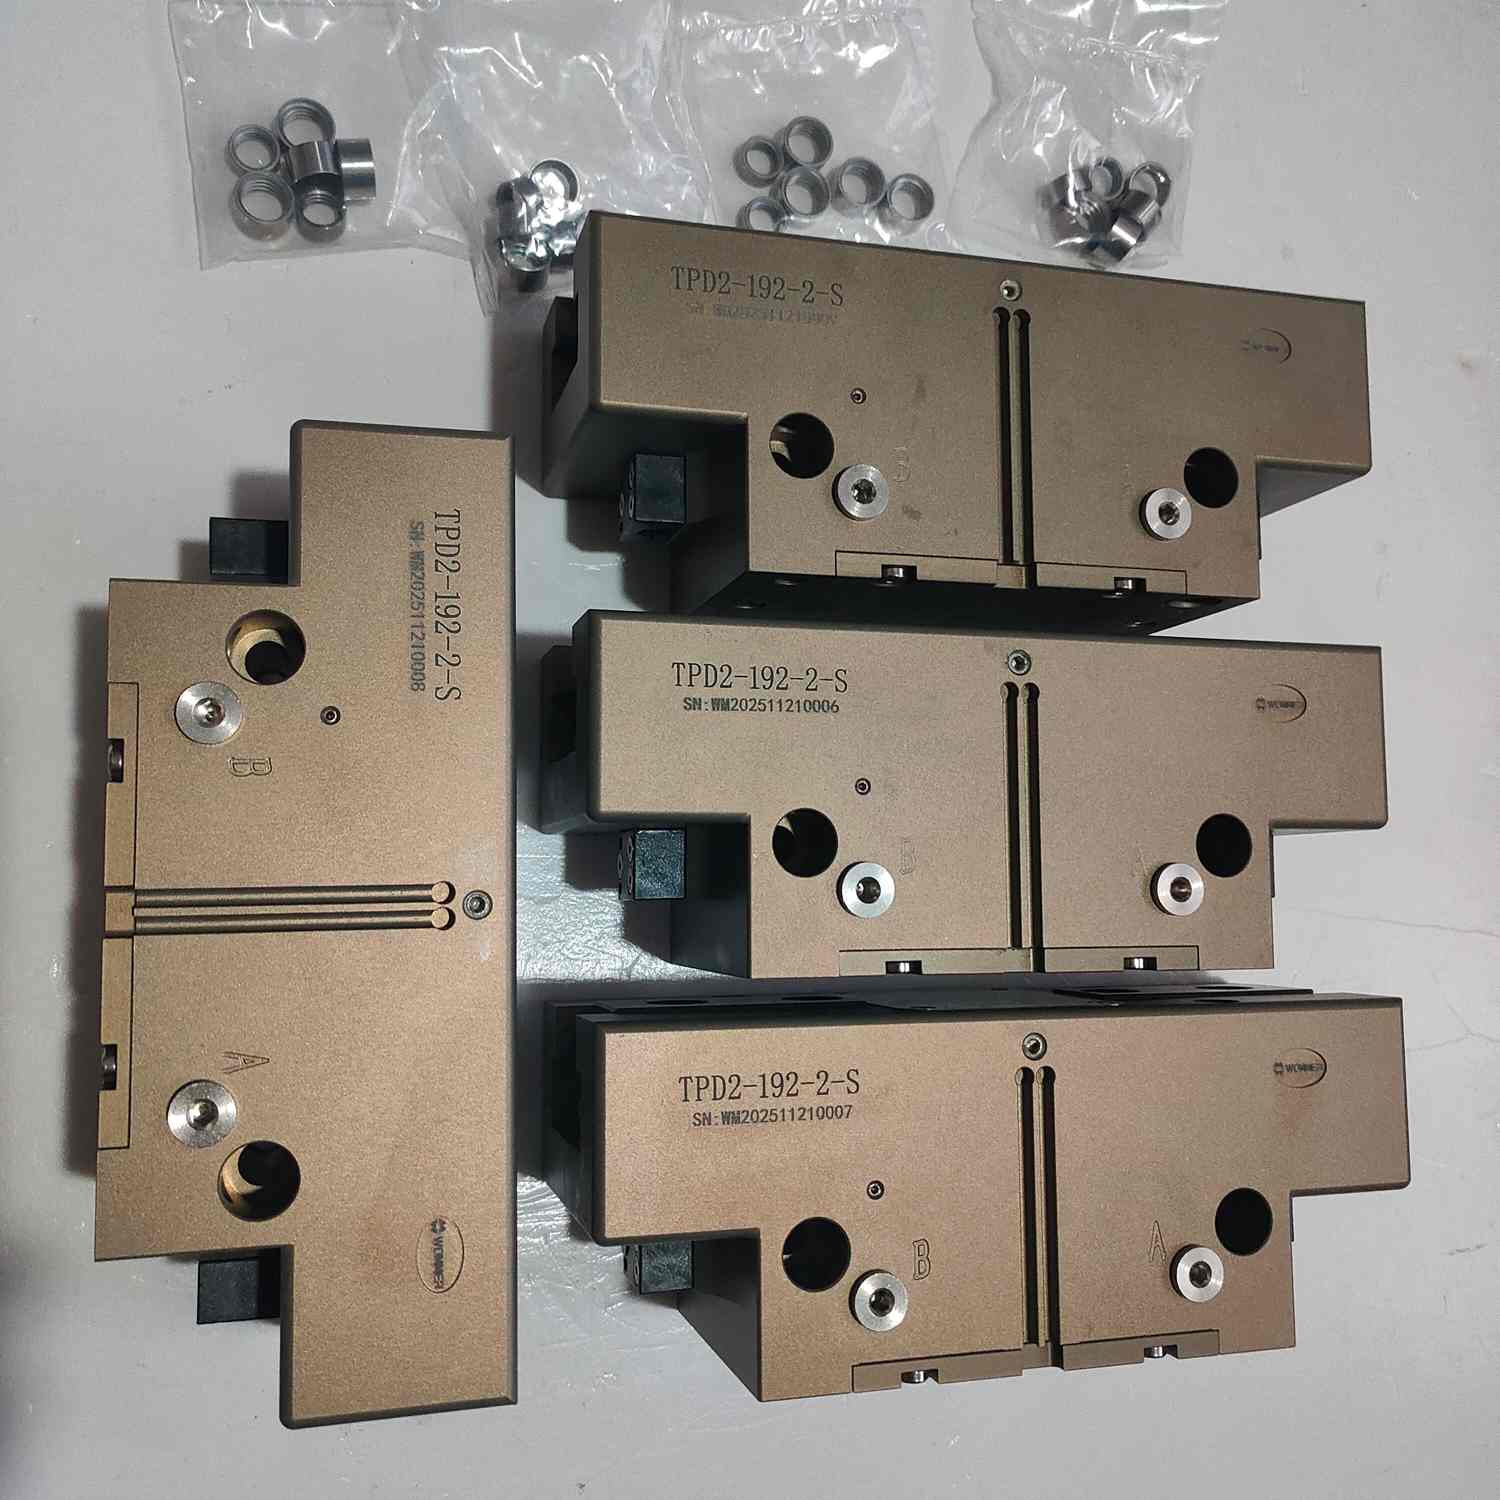
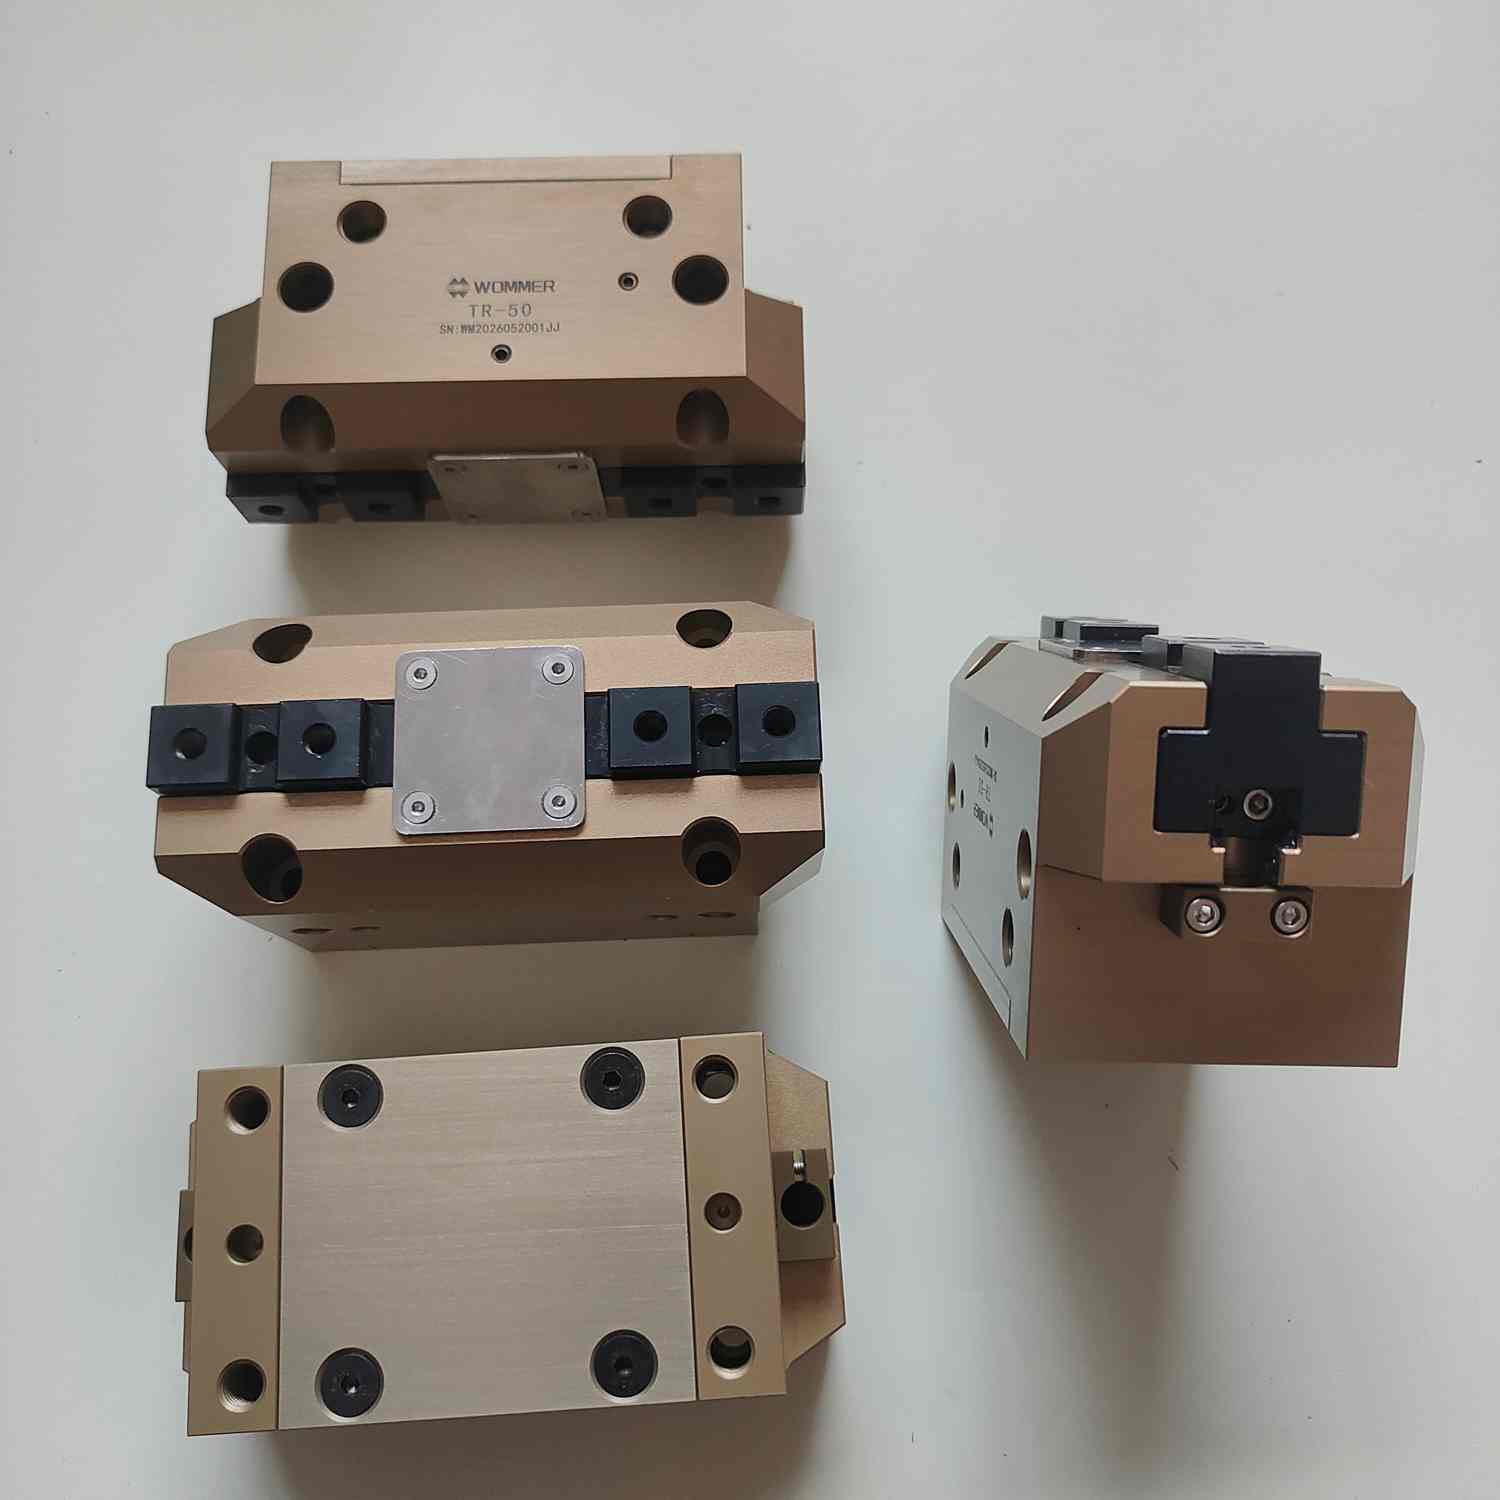
沃姆机器人(WOMMER)主营电动伺服夹爪、气动夹爪、机器人快换装置及精度浮动补偿模块,为自动化产线提供末端夹持与抓取的完整方案。公司在东莞设有运营服务中心,珠三角客户从选型沟通到现场支持,通常能在较短时间内得到响应。我们一般会先了解工件材质、节拍要求和现有机器人型号,再给出具体配置建议,而不是直接报一个型号了事。
从3C装配到新能源,平行夹爪在广东的落地场景
记得有一次,一家做动力电池模组的企业找到我们,他们的产线需要抓取重量接近3公斤的金属壳体,原有夹爪在高速运行中容易出现轻微偏移,导致入壳对位失败。我们没有直接推荐更大夹持力的产品,而是先分析偏移来源,终通过浮动补偿模块配合电动伺服夹爪,把对位误差控制在合理范围内,产线的率有了明显改善。
类似的场景在广东还有很多:3C电子的外壳搬运、连接器插装、机床上下料