去年下半年,我们配合一家浙江宁波的汽车零部件厂商做产线复盘,一条装配线上大约三成的非计划停机,追根溯源并非机器人本体故障,而是末端夹爪抓取不稳、掉件、位置偏移造成的。类似的比例,在长三角多家工厂的走访中反复出现:机器人本体越来越稳定,夹爪这一环反而成了制约节拍的短板。
这也是为什么越来越多的浙江制造企业,开始把注意力从"买什么机器人"转向"配什么夹爪"。机器人气动夹爪作为应用面广、有性价比的一类末端执行器,正被放在新的位置重新评估。
为什么浙江制造企业重新审视机器人气动夹爪
浙江的制造业结构有个鲜明特点:中小企业密集、订单碎片化、换型频繁。这类产线对末端执行器的诉求,往往不是追求极限速度,而是"稳定、够用、好维护、换型快"。气动夹爪恰好契合了这些要求——结构相对简单、响应快、防护等级容易做高,在粉尘、油污、高频次开合的工况下寿命表现稳定。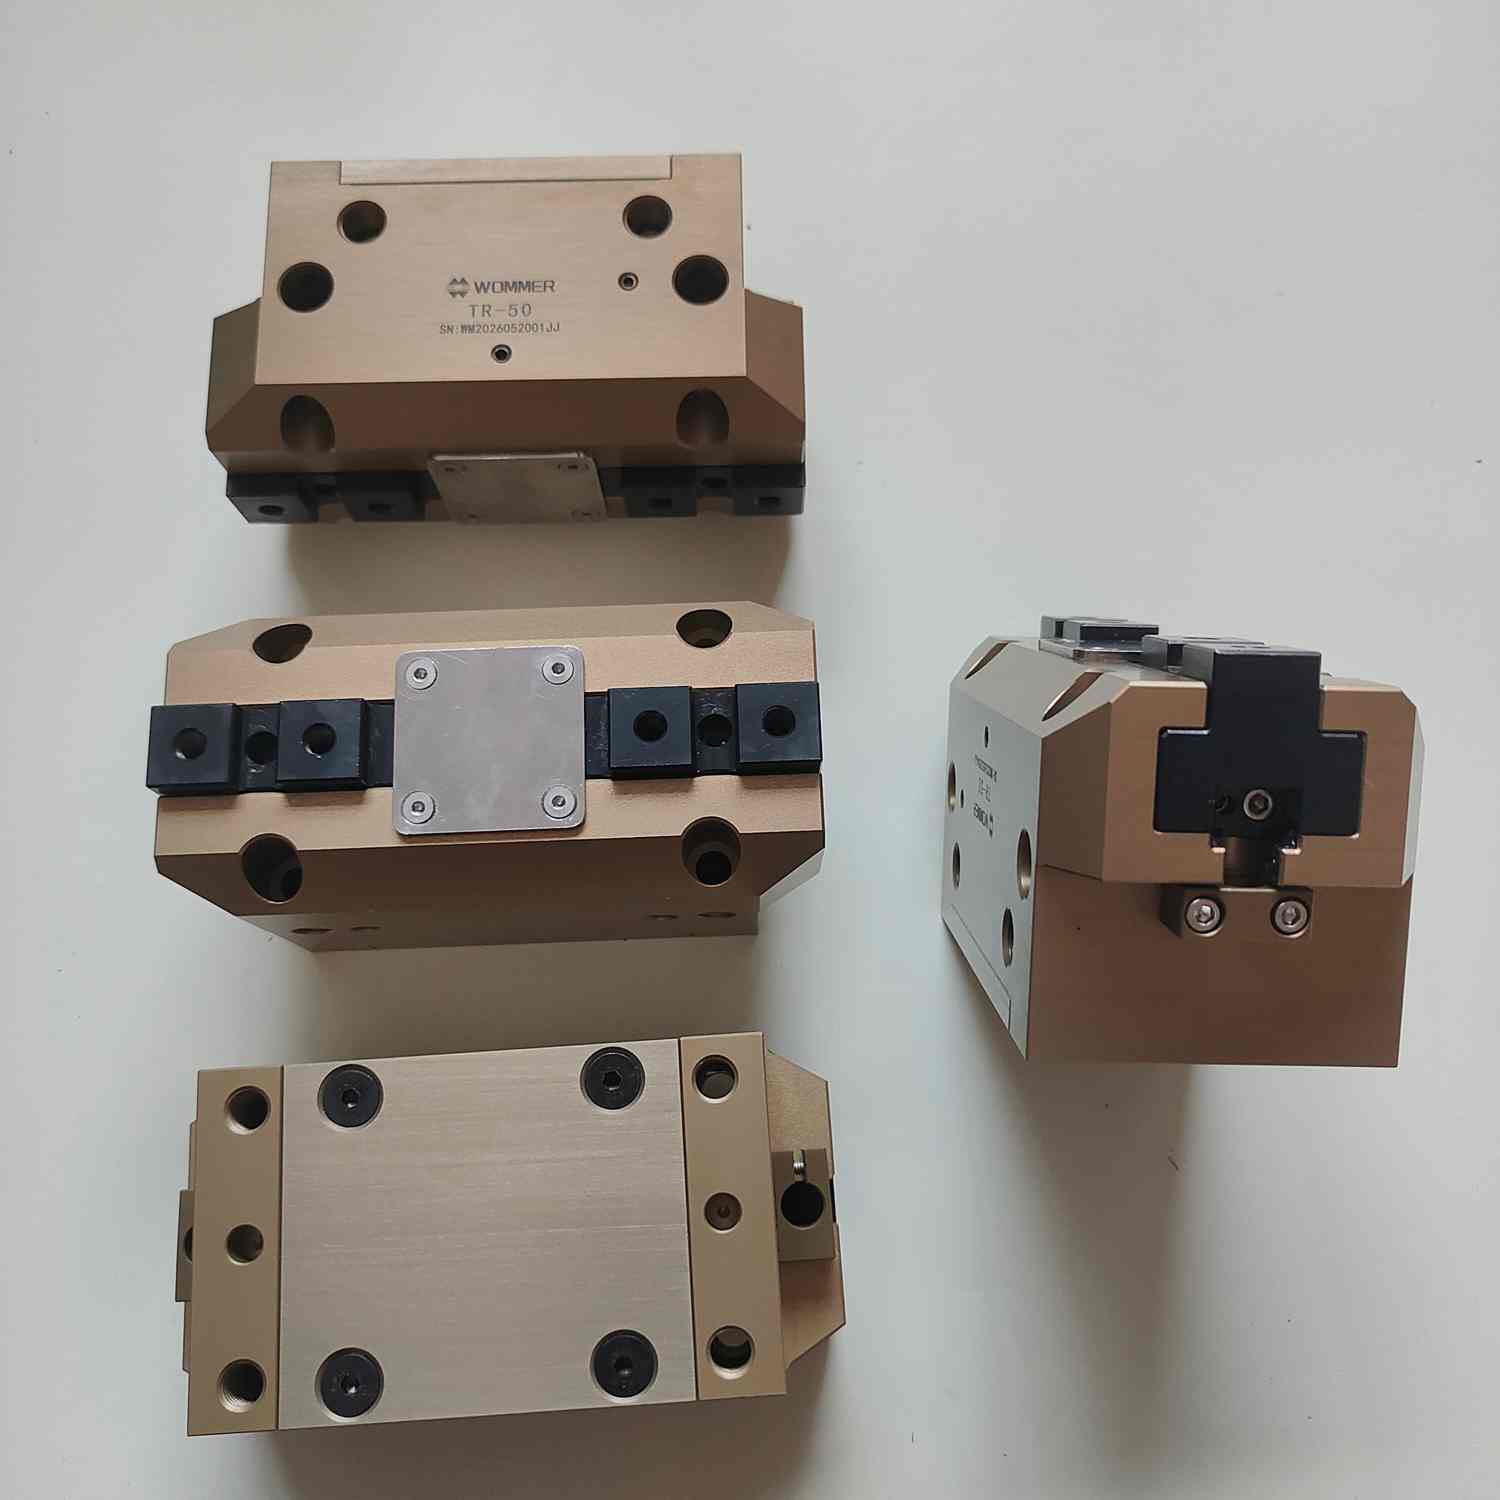
夹爪成产线节拍短板
但不少企业在选型时容易走两个极端:要么照搬同行型号,要么只盯着夹持力一个参数。实际使用中,手指行程、重复定位精度、夹爪自重与机器人负载的匹配、气路响应速度,都会影响节拍与良率。忽略这些细节,就会出现"能夹住但夹不准""能抓取但节拍上不去"的尴尬局面。
浙江机器人气动夹爪选型,需要抓住哪几个关键点
在服务浙江客户的过程中,我们通常会把选型拆成几个可量化的维度来看,而不是凭经验拍板:
- 负载与自重的平衡:夹爪自重直接占用机器人末端负载,自重过大,留给工件的余量就少,长期运行还容易加速关节磨损。
- 夹持力与工件材质:金属件可以适当加大夹持力,而经过