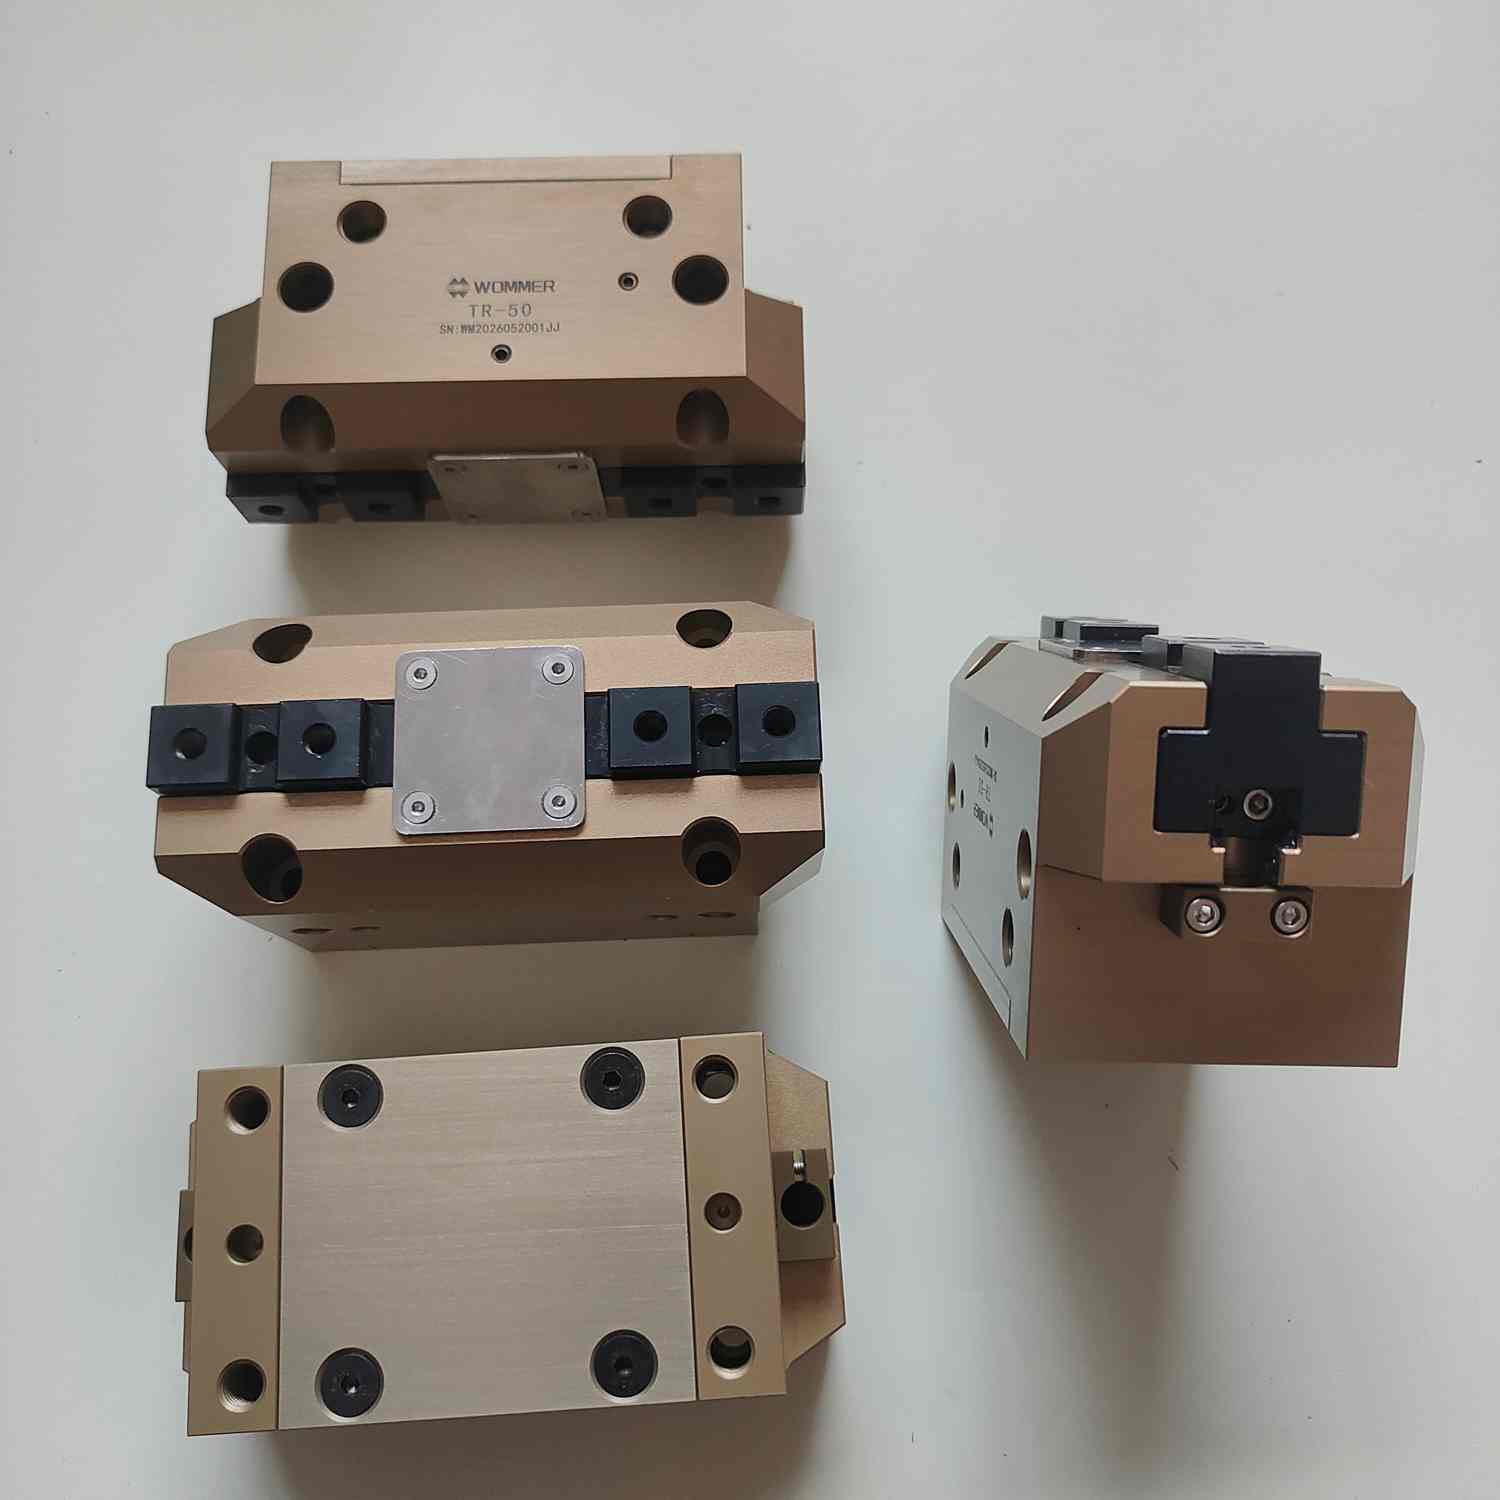
去年我们回访江苏一家3C结构件工厂时,对方产线主管给出了一组让人印象深刻的数字:同一条装配线,每班用于换型调试的时间接近90分钟,其中超过一半卡在末端夹爪抓取不准、工件偏移上。这家工厂的困扰并非个例。江苏的苏州、无锡、常州、南京、南通等地聚集了大量3C电子、汽车零部件、新能源和机床加工企业,产线密度高、订单批次小、换型频繁,机器人本体选型往往被反复论证,而真正与工件直接接触的机器人末端执行器夹爪,却常常在项目后期才匆匆定下来。
江苏产线抓取难题解析
末端执行器是机器人接触工件的切入点,它决定了抓得稳不稳、放得准不准、换型快不快。本文想结合我们在长三角的落地经验,把江苏企业在机器人末端执行器夹爪选型、配置和使用中容易忽略的环节讲清楚,帮助产线与设备工程师少走一些弯路。
江苏产线常见的抓取难题,往往出在这几个环节
一是气源波动带来的不确定性。不少车间仍在使用气动夹爪,一旦压缩空气压力不稳,夹持力就会跟着浮动,薄壁件被夹变形、易碎件被夹破的情况时有发生。二是选型时只看夹持力,忽略行程、重复定位精度以及重量与惯量的匹配。协作机器人末端可用负载常常只有3到5公斤,夹爪本身重了,留给工件的余量就被压缩,速度和稳定性都会打折。三是工件种类过于分散,同一条线要抓金属件、塑料件、玻璃件,材质、表面要求、尺寸都不一样,单一夹爪很难兼顾。
末端夹爪选型关键要点
机床上下料场景还要叠加切削液、铁屑、油污和振动,新能源与3C行业则对洁净度和防静电有额外要求